Domain bibliograf.de kaufen?
Wir ziehen mit dem Projekt
bibliograf.de um.
Sind Sie am Kauf der Domain
bibliograf.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain bibliograf.de kaufen?
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
Wann zitieren wissenschaftliche Arbeit?
Wissenschaftliche Arbeiten sollten immer dann zitiert werden, wenn man Informationen, Ideen oder Ergebnisse aus anderen Quellen verwendet. Dies dient dazu, die Urheberschaft der Informationen zu respektieren und die Glaubwürdigkeit der eigenen Arbeit zu erhöhen. Zitate sind auch wichtig, um die Leserinnen und Leser über die Quellen zu informieren, auf die man sich stützt, und um die Nachvollziehbarkeit der eigenen Argumentation zu gewährleisten. Darüber hinaus helfen Zitate dabei, den aktuellen Stand der Forschung aufzuzeigen und die eigene Arbeit in den wissenschaftlichen Kontext einzuordnen. Es ist also entscheidend, sorgfältig und korrekt zu zitieren, um Plagiate zu vermeiden und die Qualität der eigenen Arbeit zu sichern. **
Ähnliche Suchbegriffe für Servomotor
Top-Angebote
Produkte zum Begriff Servomotor:
-
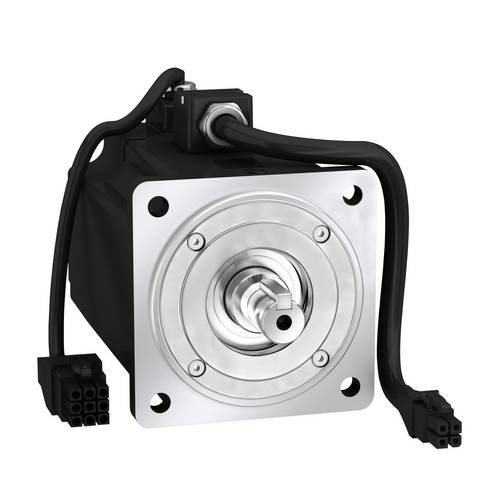
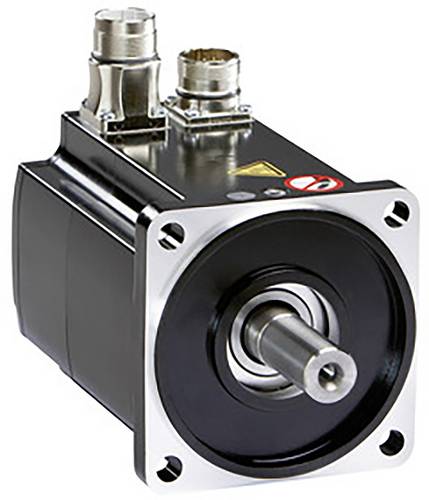
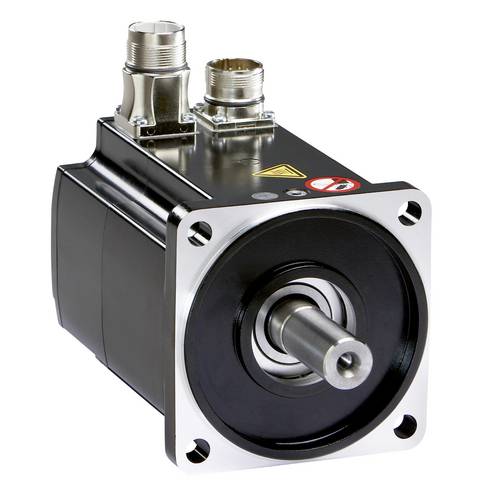
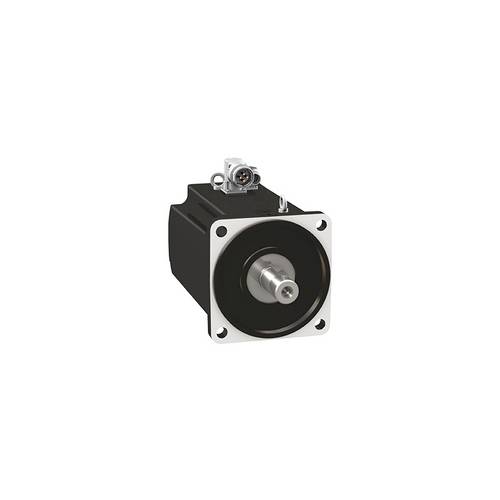
Schneider Electric Servomotor MH31402P01A2200Lexium MH3-Servomotoren liefern eine unvergleichlich hohe Leistungsdichte, um die meisten Anforderungenkompakter Maschinen zu erfüllen. Mit vier Flanschgrößen und drei unterschiedlichen Längen bieten sie eine Lösung für die meisten Anwendungen und decken einen Drehmomentbereich von 1,4 bis 65 Nm bei einermaximalen Drehzahl bis 6000 U/min ab. Sie ermöglichen eine robuste Einstellung der Regelparameter und vereinfachen so Installation und Einstellung. Die Lexium MH3-Servomotoren verfügen über die Zertifizierung Recognized und sie entsprechen den Normen UL1004 sowie den europäischen Richtlinien ( -Kennzeichnung). Sie sind in folgenden Varianten verfügbar: 4 Flanschgößen: 70, 100, 140 und 190 mm. Schutzart des Gehäuses: IP 65 für das Wellenende gemäß Norm IEC/EN 60529 (IP 67 mit Konformitätskit als Option). IP 65 für das Gehäuse (IP 67 mit Konformitätskit als Option). Mit oder ohne Haltebremse. Winkelstecker für Leistungs- und Encoderanschluss. Integrierte Singleturn oder Multiturn SinCos Hiperface -Geber. Glattes Wellenende oder Wellenende mit Passfeder.3144,54 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor ILM1402P01F0000In Lexium 62 ILM integrierte Servomodule sorgen dafür, dass Servoantriebe sich nicht mehr im Schaltschrank, sondern im Feld befinden. Mechanik, Software und sogar Elektronik können modular designt werden. Dadurch sind ILM -Servomodule ein Schlüsselelement in der modularen Maschinenkonstruktion und eine ideale Lösung für Maschinen mit vielen verschiedenen optionalen mechatronischen Modulen. Lexium 62 ILM ist vollständig software -kompatibel mit den Stand -Alone -Servoantrieben Lexium 52 sowie den Antrieben aus den mehrachsigen Servoantrieben Lexium 62. Zusammen bilden sie die Basis für eine der flexibelsten Servoantriebslösungen auf dem Markt. Elektronische Typenschilder auf jedem Antrieb, zur automatischenKonfiguration und Motorerkennung. Das Konzept zum schnellen Komponentenaustausch mit einfacher mechanischer und elektrischer Montage/Demontage bietet eine maximale Zuverlässigkeit.5205,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
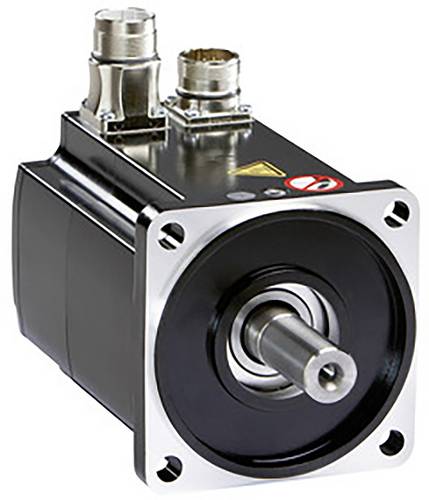
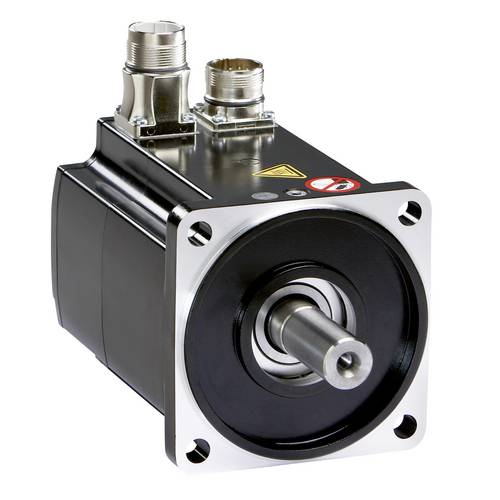
Schneider Electric Servomotor BMH2053P12F2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 88 Nm und erreicht ein Spitzendrehmoment von 330 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 2000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 9,4 kW. Der eingebaute Encoder ist als Multiturn mit 128 Perioden/Umdrehung (128x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder M40 und M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 205 mm. Die Antriebswelle hat einen Durchmesser von 38 mm. Das Wellenende ist als Passfeder und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.18445,00 €*Versand: 39,95 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMH2053P37F2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 88 Nm und erreicht ein Spitzendrehmoment von 330 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 2000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 9,4 kW. Der eingebaute Encoder ist als Multiturn mit 16 Perioden/Umdrehung (16x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder M40 und M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 205 mm. Die Antriebswelle hat einen Durchmesser von 38 mm. Das Wellenende ist als Passfeder und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.18309,00 €*Versand: 39,95 €Sichere Weiterleitung zum Anbieter

-
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
-
Wie gibt man den bayerischen Lehrplan als Quellenangabe im Literaturverzeichnis beim Zitieren an?
Die genaue Formatierung der Quellenangabe im Literaturverzeichnis hängt von den spezifischen Zitierregeln ab, die du befolgst. In der Regel solltest du jedoch den bayerischen Lehrplan als offizielle Publikation behandeln und die entsprechenden Informationen angeben, wie z.B. den Titel des Lehrplans, den Herausgeber (z.B. das bayerische Kultusministerium) und das Erscheinungsjahr. **
-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
Wie verkabelt man ein Micro-USB-Kabel mit einem Servomotor?
Um ein Micro-USB-Kabel mit einem Servomotor zu verkabeln, müssen Sie zuerst das Kabel abschneiden und die Drähte freilegen. Dann müssen Sie den positiven Draht des Kabels mit dem positiven Anschluss des Servomotors verbinden und den negativen Draht mit dem negativen Anschluss verbinden. Stellen Sie sicher, dass die Verbindungen sicher und isoliert sind, um Kurzschlüsse zu vermeiden. **
Top-Angebote
Produkte zum Begriff Servomotor:
-
Schneider Electric Servomotor BCH2LF0733CF5CServomotor BCH2 der Reihe Lexium 28-Servoantriebe. Die BCH2-Reihe beinhaltet bürstenlose synchrone AC-Servomotoren mit kompakten Abmessungen für dynamische Anwendungen. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 2,39 Nm. Sein Wicklungstyp ist optimiert auf das Drehmoment bei 3000 U/min und weist ein niedriges Trägheitsmoment auf. Die Nennleistung beträgt 700 W. Der elektrische Anschluss erfolgt über freie Adern. Zur Befestigung beträgt der Motorflansch 80 mm. Ein hochauflösener 20Bit-Absolutwertgeber als Singelturn ermöglicht eine präzise Regelung. Das Wellenende ist für eine Passfeder ausgelegt und konform zu Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Zum Betrieb ist der zugehörige Servorverstärker aus der Reihe Lexium 28 vorgesehen: LXM28.U20M3X.1728,26 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMH2051P07A2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 34,4 Nm und erreicht ein Spitzendrehmoment von 110 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 3600 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 6,75 kW. Der eingebaute Encoder ist als Multiturn mit 16 Perioden/Umdrehung (16x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder M40 und M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 205 mm. Die Antriebswelle hat einen Durchmesser von 38 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.5038,77 €*Versand: 8,95 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor MH31402P01A2200Lexium MH3-Servomotoren liefern eine unvergleichlich hohe Leistungsdichte, um die meisten Anforderungenkompakter Maschinen zu erfüllen. Mit vier Flanschgrößen und drei unterschiedlichen Längen bieten sie eine Lösung für die meisten Anwendungen und decken einen Drehmomentbereich von 1,4 bis 65 Nm bei einermaximalen Drehzahl bis 6000 U/min ab. Sie ermöglichen eine robuste Einstellung der Regelparameter und vereinfachen so Installation und Einstellung. Die Lexium MH3-Servomotoren verfügen über die Zertifizierung Recognized und sie entsprechen den Normen UL1004 sowie den europäischen Richtlinien ( -Kennzeichnung). Sie sind in folgenden Varianten verfügbar: 4 Flanschgößen: 70, 100, 140 und 190 mm. Schutzart des Gehäuses: IP 65 für das Wellenende gemäß Norm IEC/EN 60529 (IP 67 mit Konformitätskit als Option). IP 65 für das Gehäuse (IP 67 mit Konformitätskit als Option). Mit oder ohne Haltebremse. Winkelstecker für Leistungs- und Encoderanschluss. Integrierte Singleturn oder Multiturn SinCos Hiperface -Geber. Glattes Wellenende oder Wellenende mit Passfeder.3144,54 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor ILM1402P01F0000In Lexium 62 ILM integrierte Servomodule sorgen dafür, dass Servoantriebe sich nicht mehr im Schaltschrank, sondern im Feld befinden. Mechanik, Software und sogar Elektronik können modular designt werden. Dadurch sind ILM -Servomodule ein Schlüsselelement in der modularen Maschinenkonstruktion und eine ideale Lösung für Maschinen mit vielen verschiedenen optionalen mechatronischen Modulen. Lexium 62 ILM ist vollständig software -kompatibel mit den Stand -Alone -Servoantrieben Lexium 52 sowie den Antrieben aus den mehrachsigen Servoantrieben Lexium 62. Zusammen bilden sie die Basis für eine der flexibelsten Servoantriebslösungen auf dem Markt. Elektronische Typenschilder auf jedem Antrieb, zur automatischenKonfiguration und Motorerkennung. Das Konzept zum schnellen Komponentenaustausch mit einfacher mechanischer und elektrischer Montage/Demontage bietet eine maximale Zuverlässigkeit.5205,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
-
Wann zitieren wissenschaftliche Arbeit?
Wissenschaftliche Arbeiten sollten immer dann zitiert werden, wenn man Informationen, Ideen oder Ergebnisse aus anderen Quellen verwendet. Dies dient dazu, die Urheberschaft der Informationen zu respektieren und die Glaubwürdigkeit der eigenen Arbeit zu erhöhen. Zitate sind auch wichtig, um die Leserinnen und Leser über die Quellen zu informieren, auf die man sich stützt, und um die Nachvollziehbarkeit der eigenen Argumentation zu gewährleisten. Darüber hinaus helfen Zitate dabei, den aktuellen Stand der Forschung aufzuzeigen und die eigene Arbeit in den wissenschaftlichen Kontext einzuordnen. Es ist also entscheidend, sorgfältig und korrekt zu zitieren, um Plagiate zu vermeiden und die Qualität der eigenen Arbeit zu sichern. **
-
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
-
Wie gibt man den bayerischen Lehrplan als Quellenangabe im Literaturverzeichnis beim Zitieren an?
Die genaue Formatierung der Quellenangabe im Literaturverzeichnis hängt von den spezifischen Zitierregeln ab, die du befolgst. In der Regel solltest du jedoch den bayerischen Lehrplan als offizielle Publikation behandeln und die entsprechenden Informationen angeben, wie z.B. den Titel des Lehrplans, den Herausgeber (z.B. das bayerische Kultusministerium) und das Erscheinungsjahr. **
Ähnliche Suchbegriffe für Servomotor
-
Schneider Electric Servomotor BMH2053P12F2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 88 Nm und erreicht ein Spitzendrehmoment von 330 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 2000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 9,4 kW. Der eingebaute Encoder ist als Multiturn mit 128 Perioden/Umdrehung (128x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder M40 und M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 205 mm. Die Antriebswelle hat einen Durchmesser von 38 mm. Das Wellenende ist als Passfeder und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.18445,00 €*Versand: 39,95 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMH2053P37F2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 88 Nm und erreicht ein Spitzendrehmoment von 330 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 2000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 9,4 kW. Der eingebaute Encoder ist als Multiturn mit 16 Perioden/Umdrehung (16x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder M40 und M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 205 mm. Die Antriebswelle hat einen Durchmesser von 38 mm. Das Wellenende ist als Passfeder und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.18309,00 €*Versand: 39,95 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMH2051P32F1AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 34,4 Nm und erreicht ein Spitzendrehmoment von 110 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 3600 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 6,75 kW. Der eingebaute Encoder ist als Multiturn mit 128 Perioden/Umdrehung (128x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder M40 und M23 in gerader Ausführung. Zur Befestigung beträgt der Motorflansch 205 mm. Die Antriebswelle hat einen Durchmesser von 38 mm. Das Wellenende ist als Passfeder und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.7453,60 €*Versand: 39,95 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMH2052P26A2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 62,5 Nm und erreicht ein Spitzendrehmoment von 220 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 2400 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 6,26 kW. Der eingebaute Encoder ist als Singelturn mit 16 Perioden/Umdrehung (16x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder M40 und M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 205 mm. Die Antriebswelle hat einen Durchmesser von 38 mm. Das Wellenende ist glatt und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.10539,00 €*Versand: 39,95 €Sichere Weiterleitung zum Anbieter
-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
-
Wie verkabelt man ein Micro-USB-Kabel mit einem Servomotor?
Um ein Micro-USB-Kabel mit einem Servomotor zu verkabeln, müssen Sie zuerst das Kabel abschneiden und die Drähte freilegen. Dann müssen Sie den positiven Draht des Kabels mit dem positiven Anschluss des Servomotors verbinden und den negativen Draht mit dem negativen Anschluss verbinden. Stellen Sie sicher, dass die Verbindungen sicher und isoliert sind, um Kurzschlüsse zu vermeiden. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.